AI अपस्केलिंग बनाम बाइक्यूबिक: 28 इमेज का बेंचमार्क
हर फोटो टूल अब “एन्हांस” करने का वादा करता है। हमारा Real-ESRGAN[1] चलाता है, इसलिए हम पर एक असुविधाजनक सवाल का जवाब बकाया था: जब आप उस तरह मापें जैसे इमेज-प्रोसेसिंग साहित्य मापता है, तो क्या AI सच में सादे बाइक्यूबिक इंटरपोलेशन को हराता है? नतीजा सबसे दिलचस्प किस्म का जवाब है (नहीं, और साथ ही ज़ोरदार हाँ), और इन दो जवाबों के बीच की दरार का साहित्य में एक नाम है: परसेप्शन-डिस्टॉर्शन ट्रेडऑफ[3]। यह नोट पूरा बेंचमार्क दिखाता है, उस मामले समेत जहाँ AI बुरी तरह हारता है (फिल्म ग्रेन), और यह कि हम क्लासिकल बेंचमार्क हारने वाला मॉडल फिर भी क्यों शिप करते हैं।
इस नोट का हर आँकड़ा प्रोडक्शन पाइपलाइन के कोड पर मापा गया: वही मॉडल, वही गणित। प्रति इमेज कच्चे रिकॉर्ड: e1_sr.json.
1 · तरीका
कॉर्पस 24 इमेज वाला Kodak Lossless True Color Suite[4] है (768×512 का वह रेफरेंस सेट जिस पर कम्प्रेशन और सुपर-रिज़ॉल्यूशन साहित्य तीन दशकों से टिका है), और ऐतिहासिक तस्वीरों के हाई-रिज़ॉल्यूशन स्कैन से 768×512 के चार क्रॉप, जिनमें Dorothea Lange की 1936 की Migrant Mother[5] शामिल है, क्योंकि यह साइट पुरानी फोटो के लिए है और पुरानी फोटो में फिल्म ग्रेन होता है। यही फर्क खंड 3 तय करता है।
हम तीन चीज़ें स्कोर करते हैं। फ़िडेलिटी, RGB पर पीक सिग्नल-टू-नॉइज़ अनुपात के रूप में:
स्ट्रक्चरल सिमिलैरिटी (SSIM[2], ल्यूमा, स्टैंडर्ड 11×11 गॉसियन विंडो, σ = 1.5, K₁ = 0.01, K₂ = 0.03):
और शार्पनेस Tenengrad माप के रूप में (औसत वर्ग Sobel ग्रेडिएंट परिमाण), रिस्टोरेशन अनुपात के रूप में दर्ज, Tenengrad(आउटपुट) ÷ Tenengrad(ग्राउंड ट्रुथ)। 1.0 के अनुपात का मतलब होगा कि रीकंस्ट्रक्शन में मूल तस्वीर जितनी एज एनर्जी है।
2 · नतीजे: ट्रेडऑफ, लाइव
जिस मेट्रिक की सब रिपोर्ट करते हैं, उस पर क्लासिकल सीढ़ी ठीक वैसे चलती है जैसे सैंपलिंग सिद्धांत बताता है (हर बेहतर कर्नेल डेसिबल का एक अंश खरीदता है), और Real-ESRGAN आखिरी से एक पहले आता है:
| तरीका | PSNR (dB) | σ | SSIM | Tenengrad अनुपात | ms / इमेज* |
|---|---|---|---|---|---|
| नियरेस्ट नेबर | 25.42 | ±3.42 | 0.673 | 0.382 | 8 |
| बाइलीनियर | 25.88 | ±3.62 | 0.687 | 0.152 | 236 |
| बाइक्यूबिक (Catmull-Rom) | 26.29 | ±3.68 | 0.705 | 0.196 | 343 |
| Lanczos-3 | 26.45 | ±3.71 | 0.711 | 0.216 | 876 |
| Real-ESRGAN ×4 (हमारा) | 25.38 | ±3.16 | 0.711 | 0.676 | 462 |
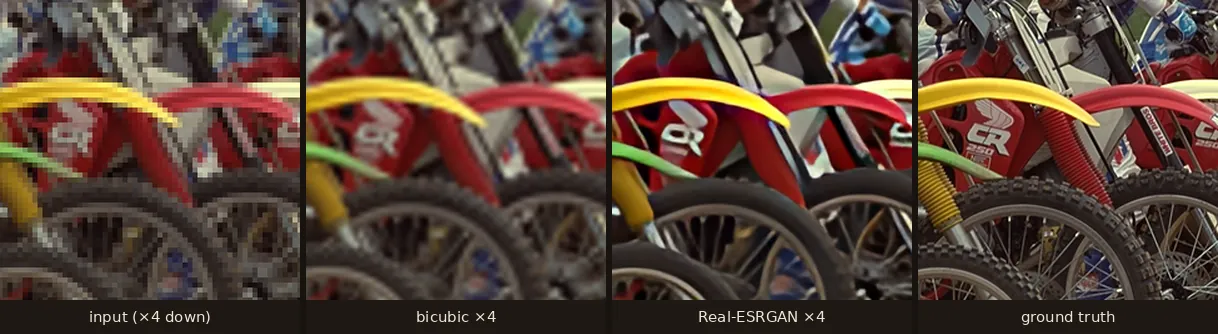
*192×128 इनपुट, 2-vCPU कंटेनर-क्लास हार्डवेयर; अनुपात दूसरी जगह लागू होते हैं, मिलीसेकंड नहीं। अगर PSNR ही पूरी कहानी होती तो हम Lanczos-3 शिप करते और 4.9 MB का न्यूरल नेटवर्क डिलीट कर देते। लेकिन हर तरीके को फ़िडेलिटी अक्ष पर शार्पनेस अक्ष के मुकाबले प्लॉट करें और मैदान दो प्रजातियों में बँट जाता है:
SSIM (जो कच्ची त्रुटि के बजाय महसूस की गई संरचना को ट्रैक करने के लिए बना है[2]) बीच का रास्ता लेता है और मामूली अंतर से मॉडल का पक्ष लेता है: पूरे मैदान का सबसे अच्छा औसत, और Kodak उपसमूह पर, जहाँ बारीक बनावट हावी है, साफ 0.704 बनाम 0.694। इंटरपोलेशन शार्पनेस पर मुकाबला क्यों नहीं कर सकता? क्योंकि हर क्लासिकल कर्नेल एक लीनियर, शिफ्ट-इनवेरिएंट ऑपरेटर है: वह सिर्फ उन फ्रीक्वेंसियों को फिर से बाँट सकता है जो डाउनसैंपलिंग से बच गईं, कभी उन्हें नहीं बना सकता जो नहीं बचीं। Nyquist सीमा कोई सुझाव नहीं है। एक GAN प्रायर सवाल बदलकर सीमा को दरकिनार कर देता है: “किस सिग्नल ने ये सैंपल बनाए?” (जिसका जवाब नहीं) से “जितनी प्राकृतिक इमेज इस पर डाउनसैंपल होंगी, उनमें सबसे विश्वसनीय कौन सी है?”[1] तक। और ठीक वहीं उसका जोखिम भी रहता है: विश्वसनीय, सच नहीं है।
3 · फिल्म ग्रेन की समस्या, आँकड़ों में
औसत सबसे काम की खोज छिपा लेते हैं। कॉर्पस बाँटें और प्रति इमेज PSNR डेल्टा (Real-ESRGAN − Lanczos-3) साफ तौर पर द्विमोडी हैं: साफ आधुनिक फ्रेम पर मॉडल एक डेसिबल के भीतर है (एक पर वह Lanczos को सीधे हराता है, +0.15 dB); चार ऐतिहासिक फिल्म स्कैन पर वह बुरी तरह हारता है: उपसमूह के औसत 28.75 बनाम 32.12 dB हैं:
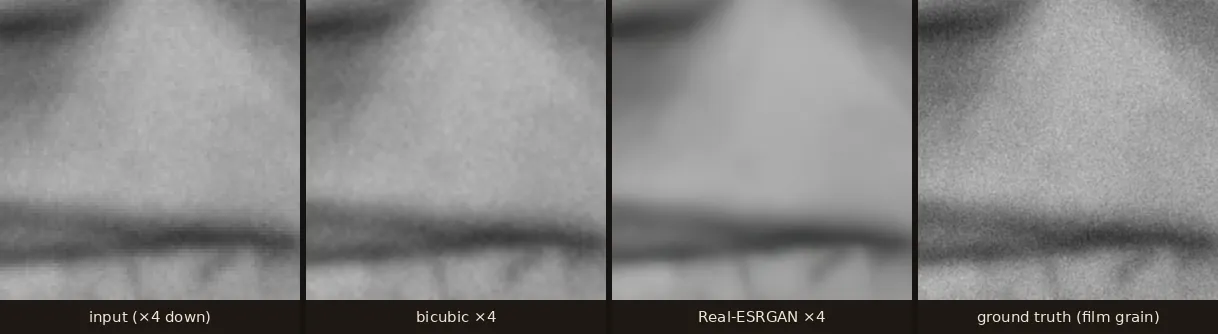
लूप के नीचे आँकड़े ज़ाहिर हो जाते हैं: ग्राउंड-ट्रुथ स्कैन ईमानदार ग्रेन की दीवार है, और मॉडल चीनी मिट्टी लौटाता है। Migrant Mother पर वह 1.71 dB और 0.064 SSIM गिरता है, और कुछ दर्शक फिर भी साफ आउटपुट पसंद करेंगे। मेट्रिक रुचि नहीं हैं; वे इस बारे में एक अनुबंध हैं कि आप किस रुचि के लिए ऑप्टिमाइज़ कर रहे हैं। यही माप वजह है कि एन्हांसमेंट स्टेज अपने रिज़ॉल्यूशन टारगेट के पास पहले से मौजूद फोटो छोड़ देती है (हाई-रिज़ॉल्यूशन आर्काइवल स्कैन अपने नेटिव पिक्सेल और अपना ग्रेन रखता है), और कि हमारी फेस रेंडरिंग मॉडल की चीनी मिट्टी शिप करने के बजाय तस्वीर का अपना ग्रेन रिस्टोर किए चेहरों पर वापस मिलाती है।
4 · सीमाएँ
- कोई सीखा हुआ परसेप्चुअल मेट्रिक नहीं। LPIPS या DISTS परसेप्शन अक्ष को तीखा करते; Tenengrad ईमानदार पर सरल प्रॉक्सी है। कच्चे रिकॉर्ड प्रकाशित हैं ताकि कोई भी दोबारा स्कोर कर सके।
- एक ही डिग्रेडेशन। बाइक्यूबिक ×4 स्टैंडर्ड प्रोटोकॉल और सबसे नरम मामला है; असली स्कैन ब्लर कर्नेल, JPEG और नॉइज़ जोड़ते हैं (फेस नोट पूरा करप्शन स्टैक इस्तेमाल करता है)।
- N = 28: इन प्रभाव आकारों के लिए काफी (क्रम लीव-वन-आउट में स्थिर है), ग्रेन वाले बँटवारे से आगे उपसमूह दावों के लिए कम।
5 · निष्कर्ष
सिग्नल रीकंस्ट्रक्शन के रूप में मापें तो AI सुपर-रिज़ॉल्यूशन Lanczos-3 से बुरा इंटरपोलेटर है: यहाँ 1.07 dB बुरा, ठीक जैसा परसेप्शन-डिस्टॉर्शन ट्रेडऑफ बताता है[3]। तस्वीर के रीकंस्ट्रक्शन के रूप में मापें (संरचना, एज एनर्जी और आपकी आँखें) तो मुकाबला करीब का नहीं है, दूसरी दिशा में। आपके जूतों के डिब्बे के लिए व्यावहारिक निष्कर्ष: जिन फोटो को लोग देखेंगे, उनके लिए मॉडल सही डिफ़ॉल्ट है; उन आर्काइवल मास्टर के लिए जहाँ हर ग्रेन कण सबूत है, कच्चा स्कैन भी रखें। रिस्टोर टूल ठीक इसी बँटवारे के इर्द-गिर्द बना है।
संदर्भ
- Wang, X., Xie, L., Dong, C., & Shan, Y. (2021). Real-ESRGAN: Training Real-World Blind Super-Resolution with Pure Synthetic Data. ICCV Workshops. arXiv:2107.10833. arxiv.org
- Wang, Z., Bovik, A. C., Sheikh, H. R., & Simoncelli, E. P. (2004). Image Quality Assessment: From Error Visibility to Structural Similarity. IEEE Transactions on Image Processing, 13(4), 600–612. doi.org
- Blau, Y., & Michaeli, T. (2018). The Perception-Distortion Tradeoff. CVPR. arXiv:1711.06077. arxiv.org
- Kodak Lossless True Color Image Suite: 24 uncompressed 768×512 PhotoCD reference images, the classic image-quality test set. r0k.us
- Lange, D. (1936). “Migrant Mother” (Destitute pea pickers in California), Farm Security Administration. Public domain, via Wikimedia Commons. commons.wikimedia.org
- ONNX Runtime: the inference engine both our server (CPU) and in-browser (WebGPU/WASM) engines run on. onnxruntime.ai